
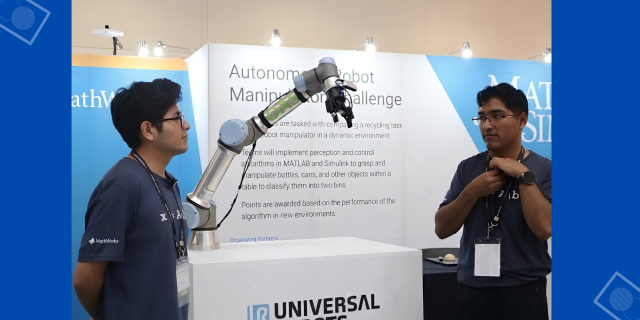
Gruzver Phocco y Heidinger Sánchez llegaron a la moderna ciudad de Songdo con un sistema por perfeccionar y regresaron con un podio mundial. En RoboCup 2026, pusieron a prueba algoritmos, sensores y, sobre todo, la convicción de que desde el Perú también se puede competir en la flor y nata de la robótica global.
En el corazón de Incheon, Corea —el epicentro mundial de las ciudades inteligentes por su diseño futurista y ecológico, donde coexisten rascacielos y taxis acuáticos— se congregaron profesionales, investigadores, estudiantes y entusiastas de la robótica de distintos continentes.
En la metrópoli surcoreana, entre robots humanoides que juegan fútbol y laboratorios móviles, Gruzver y Heidinger escribieron el nombre del Perú y de la PUCP en el podio del track «Autonomous Robot Manipulation Challenge» de RoboCup 2026.
Pero detrás de su histórico tercer puesto mundial no solo hay postales del oasis de la robótica o líneas de código depuradas: también se encuentra una historia que combina pasión, camaradería y superación.
Su camino hacia la final en Asia estuvo lejos de ser una trayectoria sencilla.
Con una suscripción por correo. Así inició el viaje de nuestros ingenieros mecatrónicos hasta Corea del Sur. Gruzver, siempre pendiente de nuevos retos y competencias para potenciar sus conocimientos, encontró así la convocatoria al RoboCup 2026, la mayor competición mundial de robótica e inteligencia artificial.
Se inscribió, comenzó a trabajar cerca de cuatro días en la fase preliminar de simulación, pero justo cuando solo le faltaba enviar el video que documentaba su propuesta, un problema de salud se interpuso.
No era la primera vez que factores externos le impedían continuar con un proyecto. “Siempre que no terminaba algo a tiempo, ahí quedaba”, admite. Aunque la oportunidad de convivir con la élite global de la robótica lo impulsó a, en esta ocasión, no rendirse: “Esta vez, decidí enviarles un correo”, agrega.
Se comunicó con la organización, les explicó el impase y aceptó incluso una penalización por la demora. La respuesta cambió el rumbo: su solicitud fue aceptada y se clasificó a la final entre los cuatro primeros, lo que le permitía ser acreedor de un financiamiento de 1,250 dólares para la competencia en la sede central.
Corea dejó de ser un sueño lejano: sería un protagonista real.
Consciente del reto de pasar de la simulación a un robot, Gruzver —al notar que la mayoría de finalistas competían en grupo— decidió sumar a su aventura a Heidinger, con quien ya ha participado, y ganado, otros torneos de robótica e IA.
Gracias a su avanzado dominio en programación, Gruzver sabía que Heidinger sería un aporte valioso en Songdo, donde tendrían que convertir —en vivo y bajo estrictos tiempos— lo que funcionaba en simulación en un robot real.
El desafío consistía en manipular autónomamente distintos objetos —botellas, latas, cubos, plumones— utilizando un brazo robótico equipado con una cámara de profundidad. El sistema debía reconocerlos, identificar su posición y orientación y llevarlos a la cesta correspondiente. Para conseguirlo, trabajaron con percepción 3D, nubes de puntos, segmentación de objetos, estimación de orientación y control del robot.
La simulación, sin embargo, había sido apenas el ensayo.
En el mundo real aparecieron el ruido de los sensores, las dificultades de calibración y las imperfecciones del brazo robótico. El algoritmo desarrollado inicialmente no funcionó como esperaban al trasladarlo al equipo físico.
“Yo veía más ruido que objetos”, recuerda Gruzver al describir la cámara de profundidad durante el segundo día de competencia.
Esa noche siguieron programando hasta aproximadamente las dos de la mañana. Tuvieron que replantear estrategias, probar otros enfoques y aprender nuevas herramientas de MATLAB sobre la marcha. Heidinger resume el desafío: “En la vida real es muy distinto, tenemos que de alguna forma mitigar esos errores, mitigar ese ruido, para poder obtener una trayectoria adecuada del brazo robótico”.
Llegaron al día final con un sistema funcional, pero sin grandes expectativas. Especialmente al ver el avance de los demás equipos. “No esperábamos quedar en el podio realmente”, confiesa Gruzver.
Se retiraron desanimados antes del anuncio de los puntajes. Se dirigieron hasta el hotel para iniciar un recorrido por Corea antes de regresar: “Como premio consuelo”, bromea Gruzver. Pero, en el camino, el equipo mexicano —con quienes entablaron amistad durante la competencia— les contó la noticia: habían subido al podio.
Tercer puesto a nivel mundial.
El resultado tuvo una explicación técnica: su estrategia de percepción mediante cámara de profundidad, basada en el procesamiento de nubes de puntos, tenía un peso importante dentro de la rúbrica y les permitió sumar puntos adicionales.
Pero independientemente de la satisfacción de volver a casa con un reconocimiento global; en Corea, Gruzver y Heidinger descubrieron otras formas de aplicar la tecnología, conocieron robots humanoides, cuadrúpedos y brazos robóticos y compartieron con equipos que llevaban varias ediciones compitiendo.
Esa última experiencia les recordó otra valiosa lección: el talento también se construye cuando el conocimiento circula entre generaciones.
Por eso, nuestros egresados coinciden en que la mejor forma de seguir fortaleciendo el talento es estimularlo desde temprano. Gruzver recomienda integrarse desde los primeros ciclos a grupos de investigación o espacios donde puedan aprender junto a otros estudiantes y profesionales. Heidinger, por su parte, agrega: “A veces, nos enfocamos tanto en estudiar para los exámenes y nos terminamos olvidando de afianzar los conocimientos en un entorno práctico”. El potencial existe, el reto es impulsarlo.
Este tercer puesto no solo representa honores individuales para Gruzver y Heidinger, también demuestra hasta dónde pueden llegar el talento nacional cuando se atreven a competir en el escenario más exigente.
Su camino empezó con una suscripción por correo electrónico. Hasta acabar en la cima de la primera ciudad inteligente del mundo. Pero Heidinger y Gruzver no quieren ser solo pioneros: esperan iniciar un legado.
“Probablemente nosotros no volvamos para el RoboCup 2027”, dice Gruzver. “Pero muy seguramente volvamos a ver a alguien del Grupo de Robótica PUCP competir y que, esta vez, no se quede solo en el podio, sino que se lleve el trofeo como tal”, concluye con seguridad.